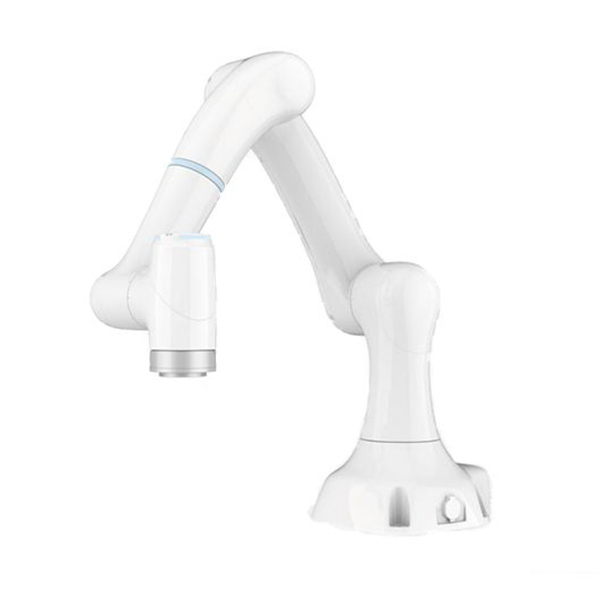
Robot Kolaboratif Siri SR
Parameter Teknikal
| SR3 | SR4 | |||
| Spesifikasi | ||||
| Muatan | 3kg | 4kg | ||
| Jejari kerja | 580mm | 800mm | ||
| Berat mati | Lebih kurang 14kg | Lebih kurang 17kg | ||
| Darjah Kebebasan | 6 sendi putar | 6 sendi putar | ||
| MTBF | > 50000j | > 50000j | ||
| Bekalan kuasa | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Pengaturcaraan | Pengajaran seret dan antara muka grafik | Pengajaran seret dan antara muka grafik | ||
| Prestasi | ||||
| KUASA | Purata | Puncak | Rata-rata | Puncak |
| PENGGUNAAN | 180w | 400w | 180w | 400w |
| Keselamatan | Lebih daripada 20 fungsi keselamatan boleh laras seperti pengesanan perlanggaran, dinding maya dan mod kolaborasi | |||
| Pensijilan | Mematuhi ISO-13849-1, Kat. 3, PL d. ISO-10218-1. Piawaian Pensijilan EU CE | |||
| Pengesan daya, bebibir alat | Daya, xyZ | Momen daya, xyz | Daya, xyZ | Momen daya, xyz |
| Nisbah resolusi pengukuran daya | 0.1N | 0.02Nm | 0.1N | 0.02Nm |
| Julat suhu operasi | 0~45 ℃ | 0~45 ℃ | ||
| Kelembapan | 20-80% RH (tanpa pemeluwapan) | 20-80% RH (tanpa pemeluwapan) | ||
| Ketepatan relatif kawalan daya | 0.5N | 0.1Nm | 0.5N | 0.1Nm |
| Gerakan | ||||
| Kebolehulangan | ±0.03 mm | ±0.03 mm | ||
| Sendi motor | Skop kerja | Kelajuan maksimum | Skop kerja | Kelajuan maksimum |
| Paksi1 | ±175° | 180°/s | ±175° | 180°/s |
| Paksi2 | -135°~±130° | 180°/s | -135°~±135° | 180°/s |
| Paksi3 | -175°~±135° | 180°/s | -170°~±140° | 180°/s |
| Paksi4 | ±175° | 225°/s | ±175° | 225°/s |
| Paksi5 | ±175° | 225°/s | ±175° | 225°/s |
| Paksi6 | ±175° | 225°/s | ±175° | 225°/s |
| Kelajuan maksimum di hujung alat | ≤1.5m/s | ≤2m/s | ||
| Ciri-ciri | ||||
| Gred Perlindungan IP | IP54 | |||
| Pemasangan robot | Pemasangan pada sebarang sudut | |||
| Port I/O Alat | 2DO, 2DI, 2Al | |||
| Antara muka komunikasi alat | Antara muka rangkaian asas RJ45 sambungan Ethernet 100-megabit 1 hala | |||
| Bekalan Kuasa I/O Alat | (1)24V/12V,1A (2)5V, 2A | |||
| Port I/O Universal Asas | 4DO, 4DI | |||
| Antara muka komunikasi asas | Ethernet 2-Hala/lp 1000Mb | |||
| Bekalan kuasa output asas | 24V, 2A | |||
Aplikasi Produk
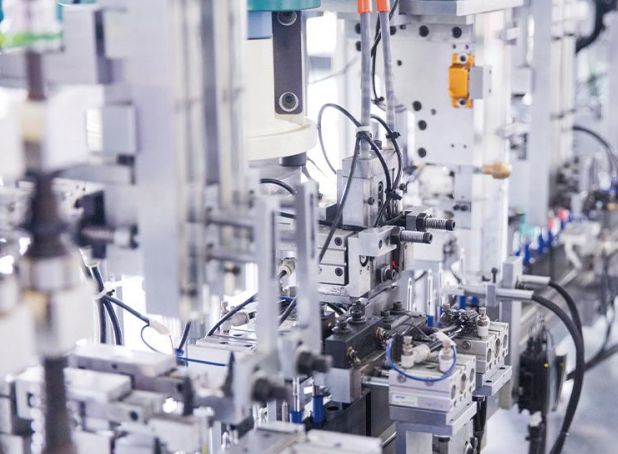
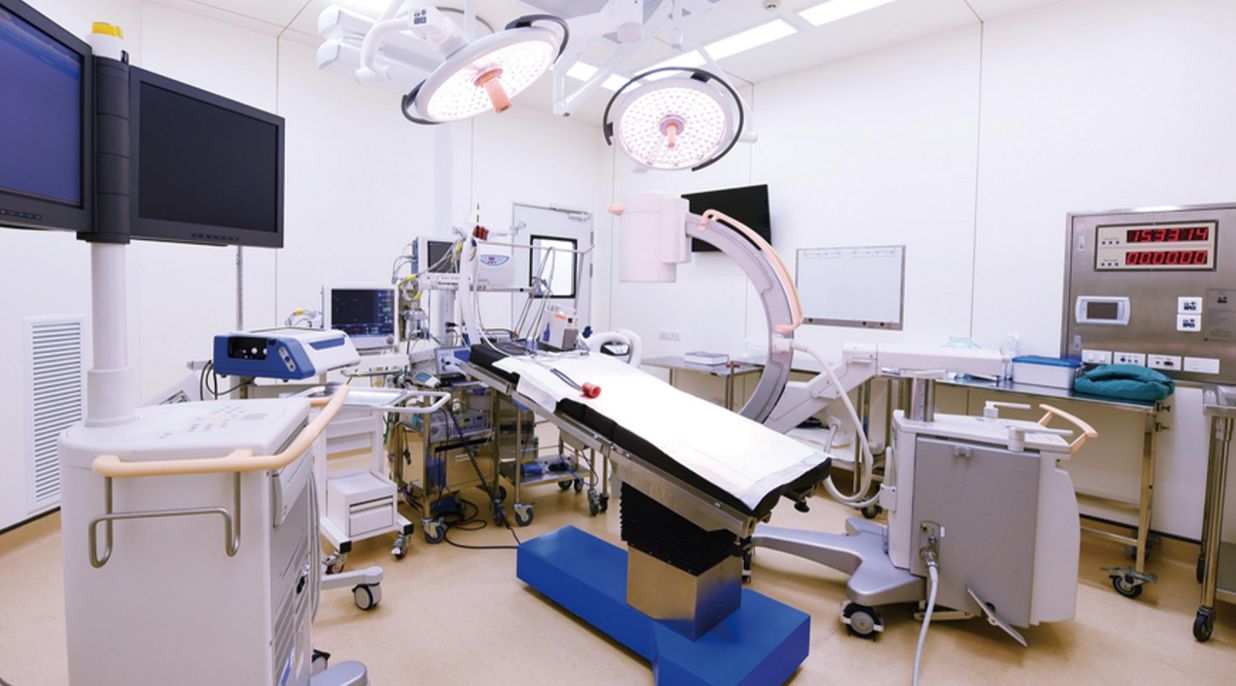
Robot kolaboratif fleksibel x Mate telah digunakan secara meluas dalam bidang automobil dan alat ganti, 3C dan semikonduktor, pemprosesan logam dan plastik, pendidikan penyelidikan saintifik, perkhidmatan komersial, penjagaan perubatan dan sebagainya, untuk meningkatkan output dan kualiti pelbagai industri, merealisasikan pengeluaran fleksibel dan meningkatkan keselamatan kakitangan.