

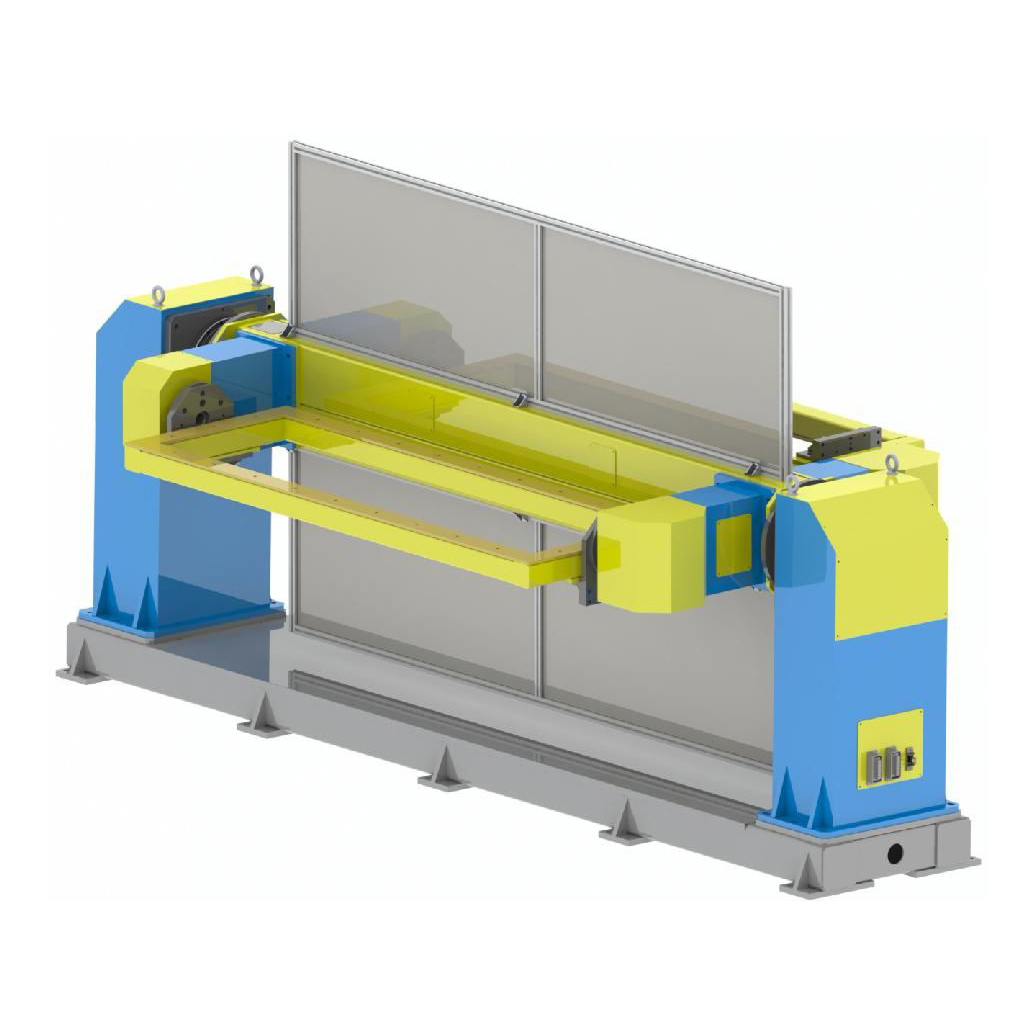

Penentu Posisi Pusing Mendatar Tiga Paksi / Penentu Posisi Robot Kimpalan
Parameter Teknikal
| Posisi Servo Triaxial Pusingan Menegak | Posisi Servo Triaxial Putar Mendatar | ||||||
| Nombor siri | PROJEK | Parameter | Parameter | CATATAN | Parameter | Parameter | CATATAN |
| 1 | Beban yang dinilai | 500kg | 1000kg | Dalam radius R400mm paksi kedua | 500kg | 1000kg | Dalam radius R400mm/R500mm paksi kedua |
| 2 | Jejari girasi standard gelendong | R1200mm | R1500mm | R1200mm | R1800mm | ||
| 3 | Jejari girasi piawai aci balas | R400mm | R500mm | R400mm | R500mm | ||
| 4 | Sudut flip paksi pertama | ±180° | ±180° | ±180° | ±180° | ||
| 5 | Sudut putaran paksi kedua | ±360° | ±360° | ±360° | ±360° | ||
| 6 | Kelajuan naik turun dinilai bagi paksi pertama | 50°/S | 24°/S | 50°/S | 24°/S | ||
| 7 | Kelajuan putaran paksi kedua yang dinilai | 70°/S | 70°/S | 70°/S | 70°/S | ||
| 8 | Ketepatan kedudukan berulang | ±0.10mm | ±0.20mm | ±0.10mm | ±0.20mm | ||
| 9 | Dimensi sempadan rangka anjakan (panjang×lebar×tinggi) | 2200mm×800mm×90mm | 3200mm×1000mm×110mm | 2200mm×800mm×90mm | 3200mm×1000mm×110mm | ||
| 10 | Dimensi keseluruhan pengalih kedudukan (panjang×lebar×tinggi) | 4000mm×700mm×1650mm | 5200mm×1000mm×1850mm | 4000mm×700mm×1650mm | 4500mm×3600mm×1750mm | ||
| 11 | Ketinggian tengah putaran paksi pertama | 1350mm | 1500mm | 800mm | 1000mm | ||
| 12 | Keadaan bekalan kuasa | Tiga fasa 200V±10%50HZ | Tiga fasa 200V±10%50HZ | Tiga fasa 200V±10%50HZ | Tiga fasa 200V±10%50HZ | Dengan transformer pengasingan | |
| 13 | Kelas penebat | H | H | H | H | ||
| 14 | Berat bersih peralatan | Lebih kurang 1800kg | Kira-kira 3000kg | Kira-kira 2000kg | Kira-kira 2000kg | ||
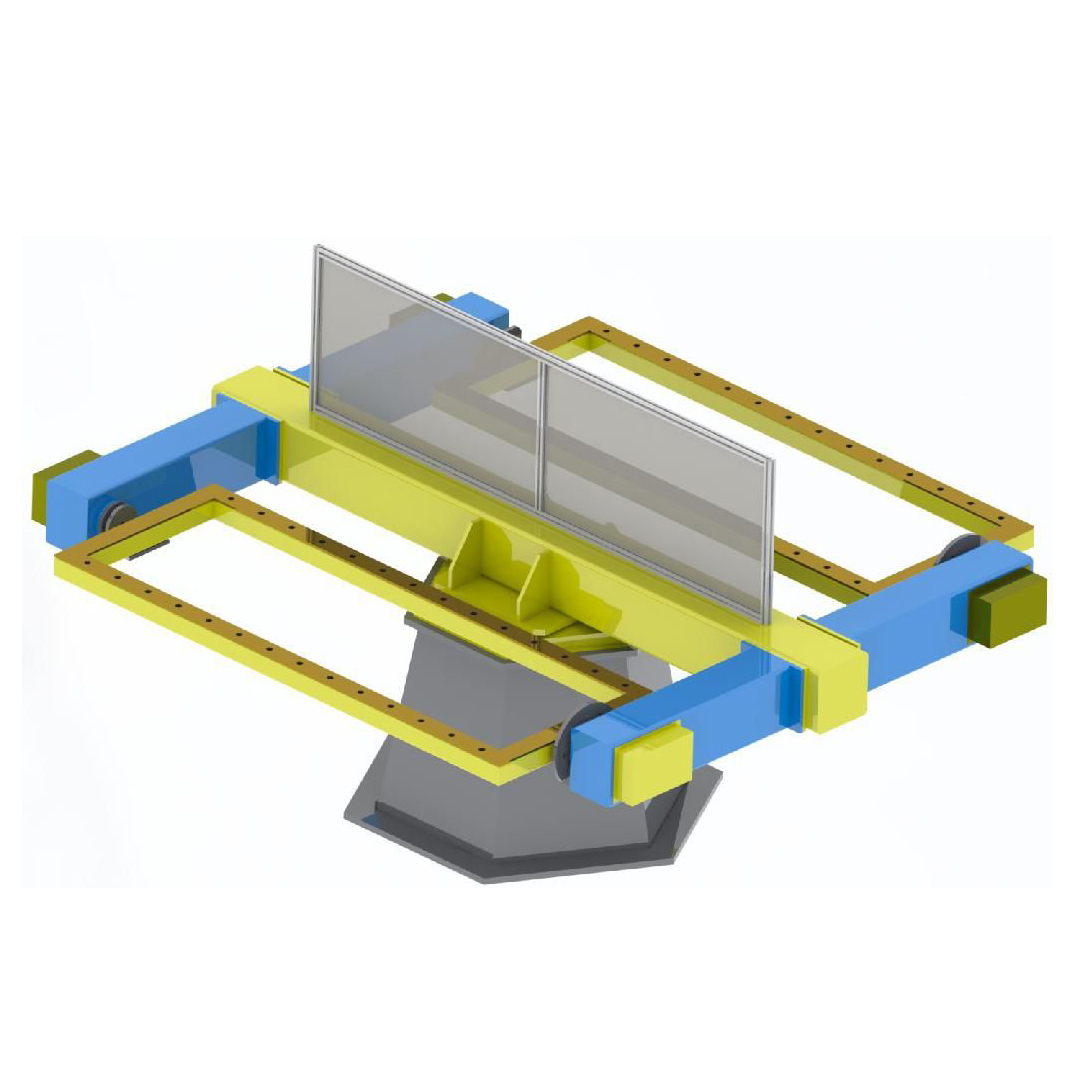
Posisi Servo Triaxial Putar Mendatar
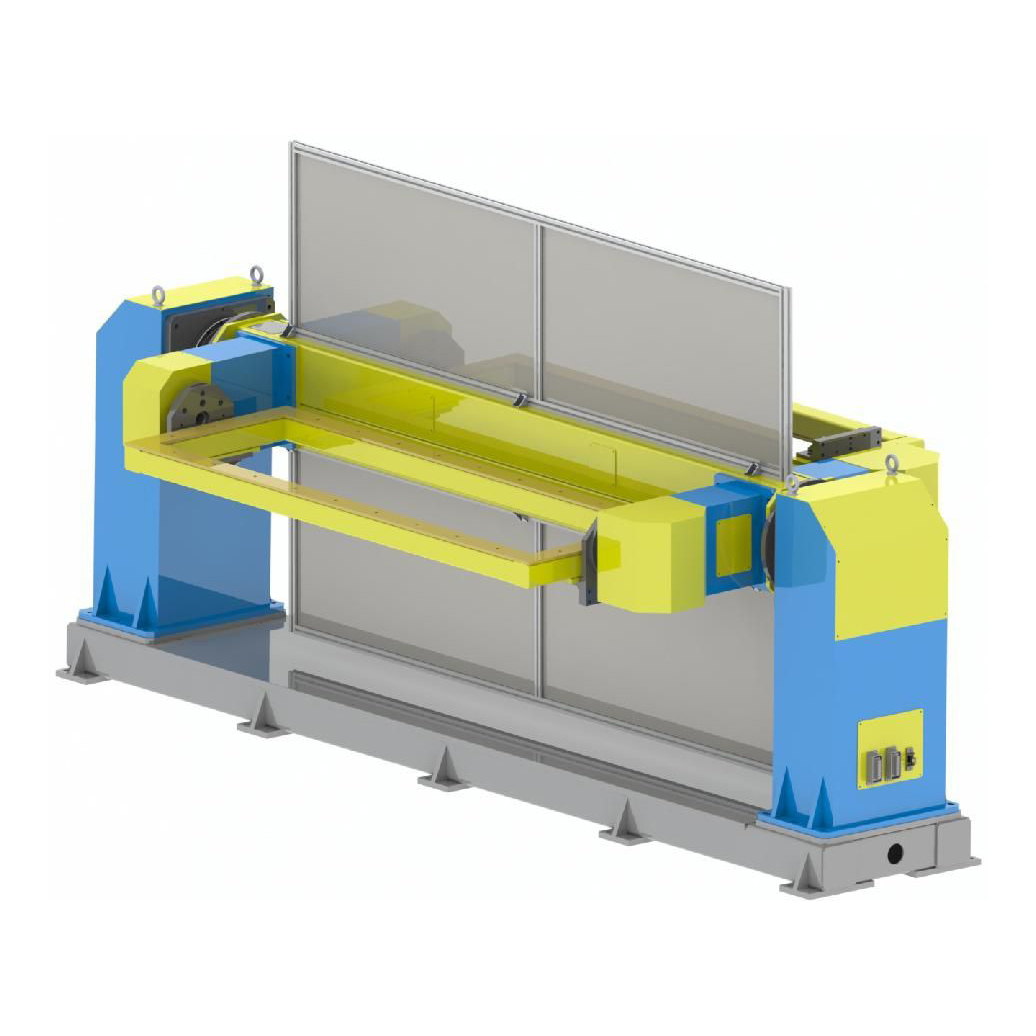
Posisi Servo Triaxial Pusingan Menegak
Pengenalan Struktur
Kedudukan servo pusing ganti menegak triaxial terutamanya terdiri daripada bingkai integral yang dikimpal, bingkai anjakan pusing ganti, motor servo AC dan pengurang ketepatan RV, sokongan berputar, mekanisme konduktif, perisai pelindung dan sistem kawalan elektrik.
Kerangka integral yang dikimpal dikimpal dengan profil berkualiti tinggi. Selepas penyepuhlindapan dan pengurangan tekanan, ia hendaklah diproses melalui pemesinan profesional untuk memastikan ketepatan pemesinan yang tinggi dan ketepatan kedudukan utama. Permukaan disembur dengan cat penampilan anti karat, yang cantik dan murah hati, dan warnanya boleh disesuaikan mengikut keperluan pelanggan.
Kerangka anjakan pusing ganti hendaklah dikimpal dengan keluli profil berkualiti tinggi dan diproses melalui pemesinan profesional. Permukaan hendaklah dimesin dengan lubang berulir standard untuk pemasangan perkakas kedudukan, dan rawatan mengecat dan menghitamkan serta pencegahan karat hendaklah dijalankan.
Motor servo AC dengan pengurang RV dipilih sebagai mekanisme kuasa, yang dapat memastikan kestabilan putaran, ketepatan kedudukan dan
Ketahanan yang panjang dan kadar kegagalan yang rendah. Mekanisme konduktif diperbuat daripada tembaga, yang mempunyai kesan konduktif yang baik. Tapak konduktif menggunakan penebat bersepadu, yang boleh melindungi motor servo, robot dan sumber kuasa kimpalan dengan berkesan.
Sistem kawalan elektrik menggunakan PLC Omron Jepun untuk mengawal kedudukan, dengan prestasi yang stabil dan kadar kegagalan yang rendah. Komponen elektrik dipilih daripada jenama terkenal di dalam dan luar negara untuk memastikan kualiti dan kestabilan penggunaan.
Perisai penyekat cahaya dipasang dengan profil aluminium dan plat plastik aluminium untuk melindungi daripada cahaya arka yang dihasilkan semasa kimpalan dan pemotongan.


